
· engineering· 约 21 分钟精读
起重吊索具非对称吊点与偏心重心(CoG)多肢张力非线性空间分配:对标 ASME B30.9 / LOLER 的静力平衡解析与端侧离线校核架构
深入解构重型工程吊装中非对称吊点与偏心重心(CoG)工况下的空间静力学失效机理。基于美国 ASME B30.9、ASME P30.1 及英国 LOLER 1998 / LEEA 规范,系统推导非均匀跨距与高度差下的多肢索具张力分配方程、刚体吊装“双肢承载”超静定效应与水平夹角折减准则。结合密旋科技 SlingGuard 架构,论证极端离线工况下的端侧连续静力学矩阵解算内核、安全裕度动态拦截与密码学防篡改审计链工程实践。
TagWorks
Official on App Store便携式电气安全 (PAT) 移动作业台账Portable Appliance Testing (PAT) Offline Logbook
依据 AS/NZS 3760 工业标准构建,开尔文微欧级精度补偿,100% 离线沙盒存储与密码学防篡改审计链。Built for AS/NZS 3760 compliance with micro-ohm earth resistance compensation and 100% offline cryptographic audit chains.
一、引言与重型吊装力学痛点:非对称重心与现场“均分假定”的致命风险
在海工船坞、深层矿井、大型炼化装置组装以及模块化高层建筑等重工业场景中,起重吊装作业是重资产流转与结构装配的核心环节。数十吨至数百吨的异形设备(如大型离心压缩机组、偏心传动箱、换热器与非对称结构件)普遍存在物理质心(Center of Gravity, CoG)偏离几何中心的物理特征。
然而,在重型施工与检修现场,受制于工期压力与经验主义习惯,一线作业人员普遍存在两类严重的力学误区:
- 名义平分估算:将总载荷简单除以索具分支数量(认为每肢仅承担 载荷);
- 标称对称角度估算:盲目套用对称吊装公式 。
空间静力学表明,当质心偏向某一吊点时,近端索具分支所承受的垂直支撑力与轴向拉力将呈非线性剧烈攀升。若该肢索具的水平夹角较小,几何夹角导致的张力乘子与重心偏心效应将产生高度危险的复合放大,导致单肢拉力大幅超出构件总重,引发索具断裂与载荷坠落事故。
国际主要工业法治国家对此制定了强制性起重吊装规范:
- 英国及欧盟法规体系:英国健康与安全执行局(HSE)颁布的 LOLER 1998 第 8 条与第 9 条明确规定,所有起重作业必须经过严密的事前计划与合资格人士(Competent Person)的安全核验,确保索具具备法定额定工作载荷(Working Load Limit, WLL);国际起重设备工程师协会(LEEA)在《起重设备安全使用操作规范》(COPSULE)中,将非对称载荷与偏心质心核算列为强制审查项。
- 美国联邦法规与工业规范体系:美国职业安全与健康管理局(OSHA)在 OSHA 29 CFR 1910.184 及 29 CFR 1926.251 中禁止超额定负荷使用吊索具;美国机械工程师学会的 ASME B30.9 与 ASME P30.1 规定:当质心偏心或索具几何非对称时,必须逐肢解算真实张力,严禁使用对称平均载荷额定值。
| 吊装力学与合规维度 | 传统经验估算误区(现场盲区) | 空间非对称实际受力(物理现实) | 法定标准规范约束(ASME / LOLER) |
|---|---|---|---|
| 载荷分配模型 | 假定多肢平分: | 空间力矩严格平衡:靠近质心侧分力急剧放大 | 强制要求按空间坐标与质心解算实际分力 |
| 几何夹角效应 | 假定各肢夹角相同: | 吊点跨距与高度差异导致夹角完全不同 | 逐肢核算实际夹角,严禁低于三十度下限 |
| 刚体四肢超静定 | 假定四肢均参与承载: | 刚性结构微变形导致仅对角双肢承受全部载荷 | 强制执行双肢承载准则: |
| 现场校核依赖 | 凭工人感觉或手绘草图估算 | 涉及多维静力学方程组联立求解 | 须出具可追溯、经核验的工程计算凭证 |
| 恶劣无网工况 | 云端系统因断网瘫痪,退回口头交底 | 现场高风险、强电磁屏蔽、零公网连接 | 必须具备端侧百分之百离线确定性解算能力 |
极端工业现场(如船舱底舱、沙漠钻井平台、地下深层隧道)往往处于完全的无网络离线状态。密旋科技(KeyRotate Technology)针对特种作业安全研发了 SlingGuard 离线端侧起重安全管理系统。本文系统推导非对称吊点与偏心重心工况下的严格空间静力学方程,剖析刚体吊装的超静定双肢承载失效机理,并详细阐述 SlingGuard 架构下的端侧离线数值求解与密码学存证工程实践。
二、二维非对称双肢吊装静力学解析与微分敏感性分析
单跨双吊点吊装系统是起重工程中最基础的非对称工况。系统推导其数学模型,是理解多肢复杂力学行为的基石。
2.1 静力平衡条件与支反力解析解
设被吊物总重力为 ,吊点为 与 ,水平跨距为 。质心 距吊点 水平距离为 ,距吊点 距离为 ,满足 。
系统在重力场中处于静态悬浮平衡态时,起重机主钩吊点 必然自发稳定在质心 正上方垂线上,即 。
设两肢索具施加于吊点 与 的垂直支撑力分别为 与 。列写对支点力矩平衡方程:
上式表明:吊点所承担的垂直载荷分力,与该吊点到质心的水平距离成反比。当质心偏向吊点 ()时,,大部分载荷重量直接压向近端吊点。
2.2 空间索具张力与水平夹角张力乘子耦合
设分支索具的实际索长为 与 ,水平工作夹角分别为 与 ()。
垂直方向力平衡关系为:
定义无量纲几何张力乘子 。索具张力由质心分配系数与张力乘子共同决定:
2.3 偏心偏移量对索具张力的微分敏感度分析
对张力 关于质心位置 求一阶偏导数:
一阶偏导数恒为负值,表明质心向吊点 靠近时,索具 1 的张力单调递增。
对张力 关于工作夹角 求一阶与二阶偏导数:
二阶偏导数严格大于零,揭示出张力随夹角缩小的非线性雪崩效应:夹角由 降至 时,张力乘子由 激增至 。若与偏心效应重叠,近端索具将瞬时逼近破断阈值。
三、三维多肢组合吊装静不定问题与“双肢承载准则”
在工业现场,为了提升空间吊装姿态稳定性,广泛采用三肢(3-Leg)或四肢(4-Leg)组合索具(Bridle Slings)。
3.1 空间静力学自由度与刚体平衡方程体系
在三维空间中,刚体拥有 6 个自由度。构件通过 条索具悬挂于主钩 ,吊点为 。索具单位方向矢量为:
刚体维持静态平衡的充分必要条件为外力与外力矩代数和为零:
3.2 刚体吊装的超静定本质与对角承载退化
三肢索具在几何对称时属于静定系统。然而,四肢索具系统包含 4 个未知标量拉力,但独立平衡方程仅有 3 个,系统具备 1 阶空间超静定度。在刚体假设下,静力学方程无法唯一确定各索具的受力分配。
真实受力取决于索具的弹性伸长 与连接处的微观几何制造公差(通常为 )。被吊构件多为刚度极大的钢箱梁或重型基座。
在刚性构体吊装中,微小的长度公差将导致对角线上相对较短的一对索具率先拉紧并承担绝大部分载荷,而另一对对角索具几乎不受力,仅提供防晃平衡。这种现象称为对角双肢承载退化(Diagonal Load-Sharing Collapse)。
3.3 法定“双肢承载准则”的形式化确立
针对四肢索具的受力不确定性,法定标准作出了审慎约束:
- ASME B30.9-1.9.3 & ASME P30.1:起吊刚性载荷时,核算额定工作载荷(WLL)必须假定仅有两根对角分支承担全部载荷,其余两肢承载置零;
- 英国 LOLER / LEEA COPSULE:刚体工况下有效承载肢数 强制限定为 2(仅在使用经认证的自适应平衡滑轮组时可调整为 )。
| 索具肢数与构型 | 载荷物理刚度属性 | 法定有效承载肢数 () | 索具单肢张力校核公式 | 规范依据条款 |
|---|---|---|---|---|
| 单肢索具 (1-Leg) | 任意结构 | (垂吊) | ASME B30.9 / OSHA 1910.184 | |
| 双肢索具 (2-Leg) | 刚性或柔性结构 | 依力矩平衡严密解算: | ASME B30.9 附录力学规范 | |
| 三肢索具 (3-Leg) | 几何对称柔性构件 | 对称时 ;非对称按空间平衡解算 | LEEA COPSULE 规程 | |
| 四肢索具 (4-Leg) | 典型重型工业刚体 | (强制降维) | (对角双肢承受 100% 载荷) | ASME B30.9-1.9 / LOLER Reg 9 |
| 四肢索具 (带自平衡轮) | 装配经过认证的均载滑轮 | 须提供均载机构检验合格证与伸缩量测试 | ASME P30.1 工程特许 |
四、空间任意吊点标高差与索具倾角几何耦合求解
现场构件吊点常存在垂直高程差 。
设吊点 与 ,质心坐标为 。构件在空间悬浮时将旋转倾斜姿态角 :
主钩空间位置 必须满足铅垂线对中及索长几何约束:
两索具工作夹角满足:
标高差打破了对称投影关系,低标高侧吊索需要跨越更大的垂直距离,导致其夹角显著变小,轴向拉力相应激增。
五、SlingGuard 端侧离线安全校验内核与防篡改审计实现
在零网络的工业现场,密旋科技在 SlingGuard 中构建了端侧离线空间静力学求解内核与法定拦截状态机。
5.1 端侧连续静力学数值求解矩阵引擎
SlingGuard 在本地通过 Swift 语言构建了牛顿-拉弗森迭代求解器。状态向量为 ,残差方程为:
迭代更新步长:
由于解析求导雅可比矩阵 ,算法在 3 至 5 次微迭代内即达到 的收敛精度,确保端侧确定性与零计算时延。
5.2 法定红线动态拦截状态机与强制警报规则
求解张力后,系统执行三道法定安全防护屏障:
- 水平工作夹角下限拦截( 绝对阻断): 依据 ASME B30.9-1.9.4,当水平夹角小于 时,张力乘子呈渐近线发散。除专用吊梁工况外,任何实测夹角 的方案系统一律阻断,强制要求加装平衡吊梁。
- 单肢动态额定负荷越限拦截(): 引入工况动力放大因子 (通常取 )。单肢动载峰值超出有效额定载荷时,触发红色阻断警报(CRITICAL OVERLOAD)。
- 刚体四肢超静定有效肢数强制折减(): 对刚性结构强制执行双肢承载核算,杜绝四肢平分载荷的虚假安全评定。
5.3 密码学不可篡改审计链与本地台账防篡改机制
SlingGuard 构建了基于 SHA-256 的单调前向安全哈希存证账本:
本地账本存储于受片上硬件安全区保护的沙盒中,确保长周期断网工况下检验记录具备法律审计完备性。
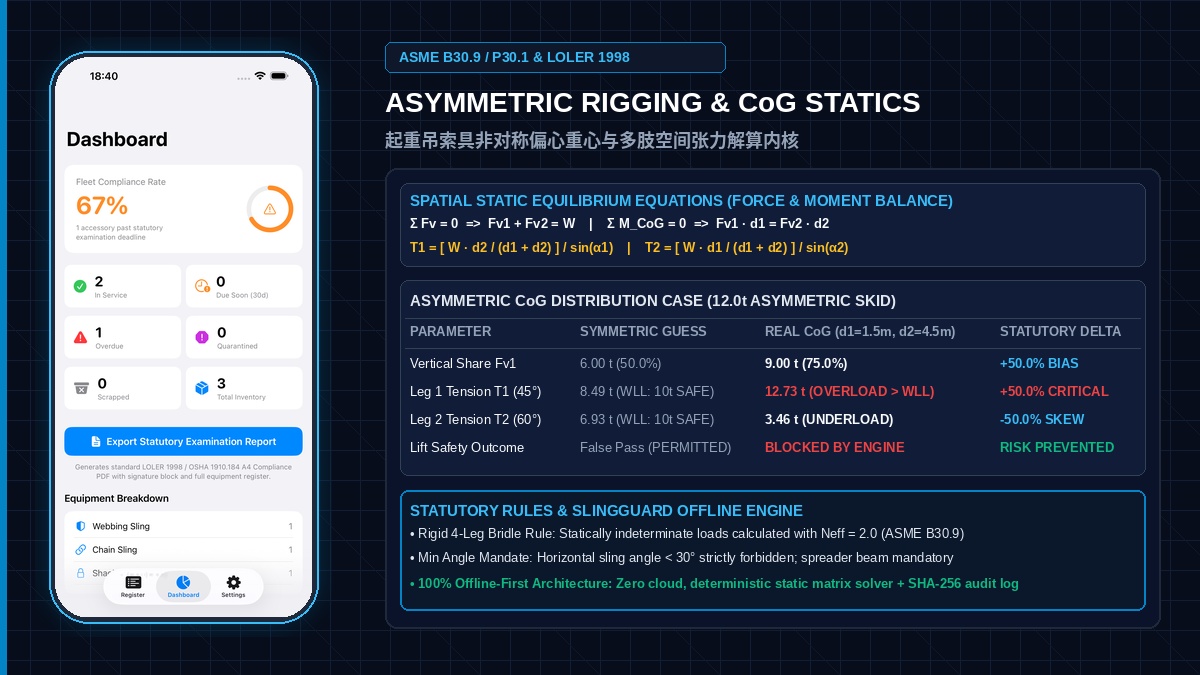
六、真实重工业工程案例实测:12 吨非对称工业基座现场吊装校核
通过某海洋钻井平台注水泵模块吊装案例展示解算差异。
6.1 工况与几何参数
- 总重量:;
- 跨距:;
- 质心偏心:,;
- 索具配置:两根 Grade 80 链条索具,额定载荷 ;
- 工作夹角:,。
6.2 传统粗放估算(现场致命误区)
传统经验认为两肢平分重力(各 ),以较小夹角 计算:
经验评估误判为“安全合规,准许起吊”。
6.3 严格静力学平衡解析与 SlingGuard 现场拦截
SlingGuard 运行严格解析:
考虑动载系数 :
即使不计动载,静拉力 也已超载 。
| 分析参数维度 | 传统经验对称估算(现场误区) | SlingGuard 严格静力平衡解算 | 实际物理与法规偏差 |
|---|---|---|---|
| 索具 1 垂直分力 () | 垂直载荷低估 | ||
| 索具 2 垂直分力 () | 垂直载荷高估 | ||
| 索具 1 静轴向张力 () | (合格) | (超载) | 张力低估 ,逼近塑性屈服点 |
| 索具 2 静轴向张力 () | 受力严重不对称 | ||
| 动载峰值张力 () | 未考虑动载 | 超出 WLL 达 | |
| 现场法定合规判决 | 虚假合格 (Phantom Pass) | 强制阻断 (CRITICAL BLOCK) | 在起吊瞬间前拦截恶性拉断事故 |
SlingGuard 立即锁定起吊指令,触发声光报警,并提示整改方案(更换 索具或加装平衡吊梁)。
七、结论与端侧计算安全主权展望
起重吊装工程安全建立在严密的力学规律与法定责任基础之上。非对称吊点与偏心重心是现场常见工况,沿用对称均分经验估算是引发恶性事故的技术隐患。
深入掌握力矩反比分配法则、夹角微分放大效应与刚体超静定双肢承载准则,是现场工程人员的安全防线。密旋科技坚持端侧离线优先理念,在 SlingGuard 中融合静力学解算、合规拦截与不可篡改哈希审计,为极端工业现场筑牢了可靠的数字化安全屏障。
参考文献
- [1] HSE (Health and Safety Executive). Lifting Operations and Lifting Equipment Regulations 1998 (LOLER). Approved Code of Practice and guidance L113. https://www.hse.gov.uk/work-equipment-machinery/loler.htm
- [2] Occupational Safety and Health Administration (OSHA). 29 CFR 1910.184 - Slings. United States Department of Labor. https://www.osha.gov/laws-regs/regulations/standardnumber/1910/1910.184
- [3] American Society of Mechanical Engineers (ASME). ASME B30.9-2021: Slings - Safety Standard for Cableways, Cranes, Derricks, Hoists, Hooks, Jacks, and Slings. Three Park Avenue, New York, NY. https://www.asme.org/codes-standards/find-codes-standards/b30-9-slings
- [4] American Society of Mechanical Engineers (ASME). ASME P30.1-2019: Planning for Load Handling Activities. Three Park Avenue, New York, NY. https://www.asme.org/codes-standards/find-codes-standards/p30-1-planning-load-handling-activities
- [5] Lifting Equipment Engineers Association (LEEA). Code of Practice for the Safe Use of Lifting Equipment (COPSULE). Edition 9. https://leeaint.com/technical/code-of-practice
- [6] European Committee for Standardization (CEN). EN 818-4: Short link chain for lifting purposes - Safety - Part 4: Chain slings - Grade 8. Brussels, Belgium. https://www.en-standard.eu/csn-en-818-4-short-link-chain-for-lifting-purposes-safety-part-4-chain-slings-grade-8/
- [7] European Committee for Standardization (CEN). EN 1492-1: Flat synthetic webbing slings made of man-made fibres for general service. Brussels, Belgium. https://www.en-standard.eu/csn-en-1492-1-a1-textile-slings-safety-part-1-flat-woven-webbing-slings-made-of-man-made-fibres-for-general-purpose-use/